Appearance
辅助驾驶与 Vibe Coding:同一套剧本,不同的舞台
2026 年 9 月 · 深度闲聊
你有没有发现,用 NCA 开车和用 AI 写代码,体验竟然一模一样?
先说个有意思的
Karpathy 这个人挺逗的。他在特斯拉搞自动驾驶,后来离开,又跑去做 AI。然后有一天,他在推特上说自己现在写代码的方式变了——不逐行写了,就告诉 AI 想要什么,看看效果,有报错就丢回去。代码写什么?大部分时候不看。
他给这种方式起了个名:vibe coding——跟着感觉走。
你品品这个人的履历:先是帮车"自己开",后来又帮代码"自己写"。两次都在说同一件事——放手,但别完全放。
两套工作流,一个模子
左边是 NCA 辅助驾驶,右边是 Vibe Coding。三步流程,一模一样。
第一步:说出去
NCA 那边,你坐进车里,跟车机说"导航去机场"。导航弹出三条路线,你扫一眼,选一条,点确认。
Vibe Coding 这边,你打开 WorkBuddy,说"帮我做个科学计算器"。AI 弹出完整方案——组件清单、技术栈、任务分解,你扫一眼,点确认方案。
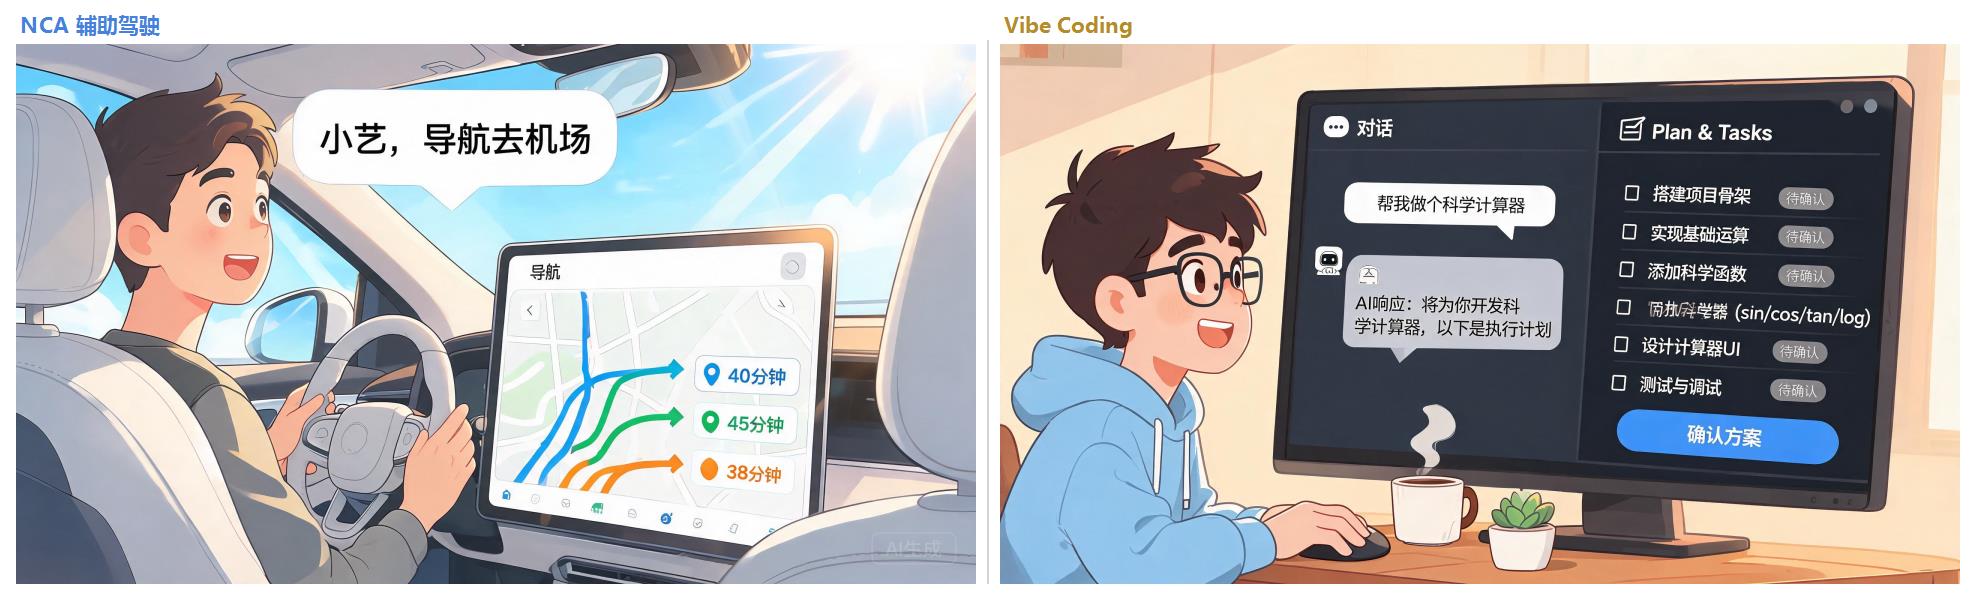
左边说目的地,右边说需求。都是"说一句话 → 看方案 → 点确认"。
第二步:盯着它
NCA 开启后,车在高速上自己跑。你手放在方向盘上,眼睛盯着路,随时准备接管。仪表盘上亮着"NCA 已开启"。
Vibe Coding 确认方案后,AI 开始逐个执行任务。右栏任务列表上打着绿勾(已完成)、转着蓝圈(执行中)、灰着底(待执行)。你看着进度,觉得按钮该改圆角,就打一句"把按钮改成圆角",AI 立刻调整。
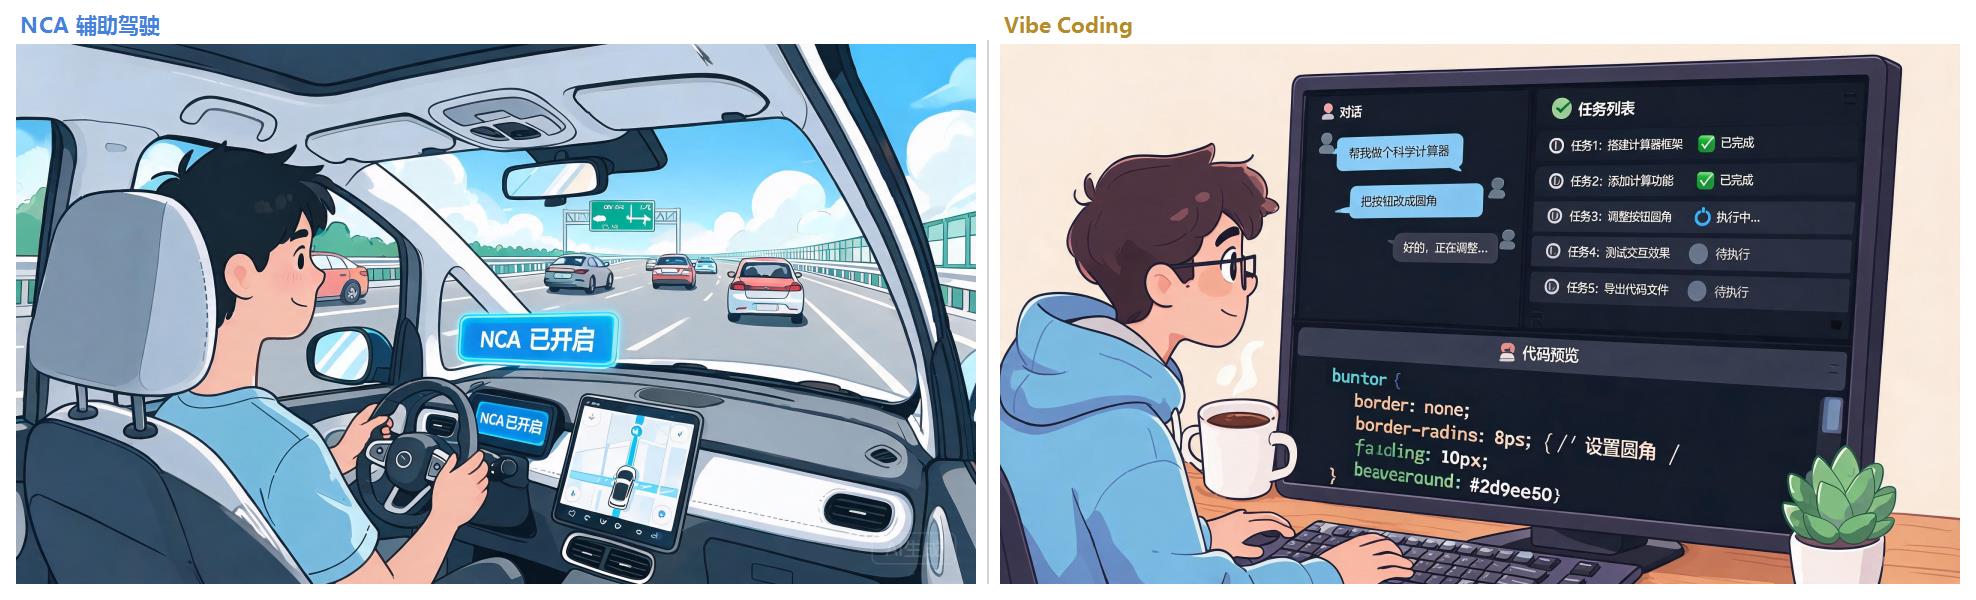
左边盯着车别跑偏,右边盯着代码别写歪。都是"它干活,你盯梢,随时准备插嘴"。
第三步:收工
NCA 把你送到机场,屏幕显示"已到达目的地:机场"。你下车,关门,走人。
Vibe Coding 这边,AI 写完了。屏幕上科学计算器 App 跑得好好的,绿色徽章亮着"Build Successful",你抱着手看一眼,笑了。便签上写着"Done!"。
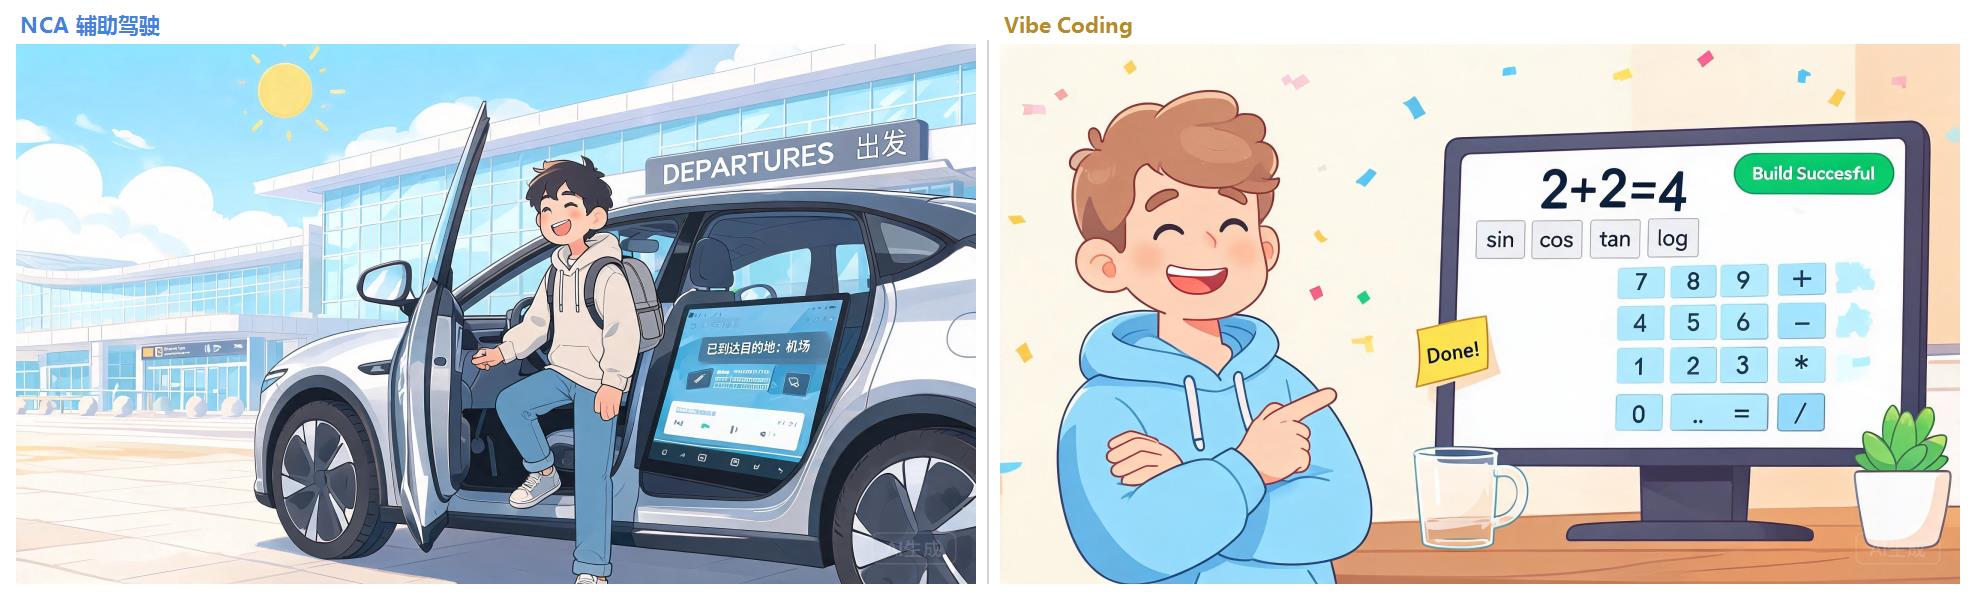
左边到站下车,右边软件上线。都是"它做完了,你验收,收工"。
看出来了吗?完全是一个模子。
趣事合集
辅助驾驶侧
"明年就实现"的狼来了
马斯克从 2014 年开始,几乎每年都说"明年实现完全自动驾驶"。2019 年说 2020 年,2020 年说 2021 年,2022 年又说"如果今年不行,明年一定行"。有人做了个倒计时网站统计他承诺 FSD 的次数,访问量一度超过不少正经科技媒体。每次喊完狼来了,股价还真涨。这大概是科技界最成功的空头支票。
幽灵刹车
特斯拉车主圈有个词叫"幽灵刹车"(Phantom Braking)。你在高速上 120 巡航,Autopilot 开得好好的,突然一脚刹死——因为系统把桥的阴影当成了障碍物。有车主崩溃地说:"后面的大货车差点亲上来。前面什么都没有,连只鸟都没有。后视镜里大货车的脸我这辈子忘不了。"
在自动驾驶里睡觉
2021 年,加拿大一男子开 Autopilot 后爬到后座睡着了,车速 150。警察追了十几公里才逼停。法庭上他说自己以为"自动驾驶就是自动的"。法官的判决倒也简单:危险驾驶。毕竟,"自动"和"全自动"之间,差的不只是两个字,可能是命。
Vibe Coding 侧
"我不看代码,但代码能跑"
一个开发者在 Reddit 发帖。他用 AI 生成了完整后端,跑得好好的。直到有一天数据库连接池出问题,打开代码想修,发现一个函数叫 handleStuff()——400 行,没注释,没类型,变量名是 a、b、tmp2。盯了两个小时,最后把报错丢给 AI,修好了。又没看代码。帖子标题:"我是一个 vibe coder,我的代码是黑盒,我也是黑盒。"
API Key 直接写在代码里
有人用 Vibe Coding 做了个小程序上线,第二天被扫到——代码里硬编码了 AWS 管理员级别的密钥。复盘时说:"我只跟 AI 说了'帮我连接数据库',它连上了。我没想到它把密钥写在了代码里。我甚至不知道它用的是哪个云。"和那个在 Autopilot 里睡觉的加拿大老兄一样,他们都不知道"自动"的边界在哪里。
Karpathy 的原话
"我只是在给 AI 描述我想做什么,然后看看效果。有报错就丢回去。大部分时候我连代码都不看。我完全接受这是一种不太对的编程方式,但感觉真的很爽。"
一个人发明了"自动驾驶",然后又发明了"自动编程",两次都在告诉世界"放手"是可行的。这大概不是巧合。
多维度对比
| 维度 | 辅助驾驶 (NCA) | Vibe Coding |
|---|---|---|
| 工作流 | 说目的地 → 确认路线 → 监管 | 说需求 → 确认方案 → 监管 |
| 信任建立 | 分场景、有边界(高速靠谱,路口自己来) | 整体模糊(能跑就行,缺场景边界) |
| 接管信号 | 系统主动提醒(方向盘震动、警报) | 没有信号,得自己判断 |
| 技能退化 | 紧急接管时暴露(前 10 秒最危险) | 系统复杂时暴露(AI 也修不了的那天) |
| 责任框架 | 人兜底(已立法,"辅助"非"自动") | 灰色地带(谁提交谁负责?) |
| 失败模式 | 显性即时(幽灵刹车立刻感知) | 隐性延迟(安全漏洞潜伏数月) |
| 演进标准 | SAE L1-L5 分级清晰 | 无标准、无分级 |
| 心理曲线 | 震惊 → 适应 → 依赖 → 警惕 | 震惊 → 适应 → 依赖 → ? |
| 人类角色 | 驾驶员 → 监控员 | 程序员 → 审核员 |
| 最大风险 | 过度信任,接管不及 | 不审查,隐患潜伏 |
| 终局愿景 | 完全无人驾驶 | 完全自然语言编程 |
最大的区别
如果只说一个区别:辅助驾驶的失败是显性的,Vibe Coding 的失败是隐性的。
幽灵刹车让你吓一跳——你知道它失败了。但 AI 写的代码里藏个 SQL 注入,你不会吓一跳,甚至不会知道。直到某天被人扫到。
显性失败让人警惕,隐性失败让人放松。而放松,恰恰是危险开始的地方。
辅助驾驶花了十年建法规、建分级、建责任框架。Vibe Coding 还在狂野西部,没有 SAE 分级,没有"该审查"和"不该审查"的界线。
也许编程行业需要自己的"自动驾驶分级":
- L1:AI 补全一行代码
- L2:AI 生成一个函数
- L3:AI 搭一个模块
- L4:AI 做一个完整项目
- L5:完全自然语言编程